 Robofauna
걷기
정책 하나로 조이스틱 명령에 따라 전진, 후진, 회전해요. 시뮬레이션에서 초속 0.14–0.17 m로 전진해요.
시뮬레이션 보행 중Robofauna는 오픈소스 피지컬 AI 로봇을 만듭니다. 시뮬레이션에서 강화학습으로 정책을 학습하고, 실제 나노에뮤에서 실행하고, 로봇팔이 휴머노이드로 자라는 과정을 함께 지켜보세요. CAD, 펌웨어, BOM, 학습 코드를 전부 공개합니다.
나노에뮤는 서보 14개로 움직이는 키 25 cm의 이족 로봇이에요. 무릎이 뒤로 꺾이는 새 다리와 여닫는 부리를 가졌어요. 보행 정책은 MuJoCo에서 PPO 강화학습으로 학습하고, 로봇의 ESP32-S3가 IMU 피드백과 함께 50 Hz로 직접 실행해요. 시뮬레이션과 현실의 차이를 메우는 Sim-to-Real이 우리가 만드는 핵심이에요. CAD, 펌웨어, 학습 코드는 모두 공개돼 있어요.
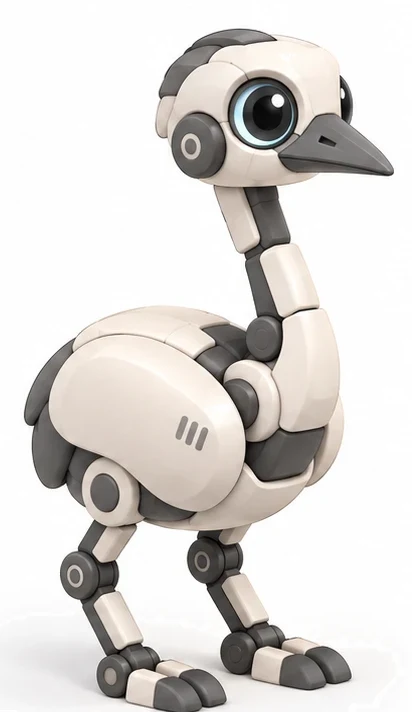 ≈ 250 mm
컨셉 렌더 · 최종 쉘은 CAD 작업 중
MuJoCo에서 PPO 강화학습. RL 훈련소에서 로봇 수천 대를 동시에 학습시켜요.
시뮬레이션 보행학습된 정책을 나노에뮤의 ESP32-S3가 50 Hz로 직접 실행하고, IMU 피드백으로 균형을 잡아요.
Sim-to-Real 진행 중베이스는 로봇이 집에 돌아온 뒤 행동양식을 천천히, 기기 안에서 학습해요.
구상 중둥근 쉘, 적은 부품 수, 드러난 관절. 모두 취미용 3D 프린터에 맞는 크기예요.
기능마다 실제 진행 상태를 그대로 표시했어요. 걷기는 MuJoCo에서 학습한 PPO 정책이고, 나머지는 개발 중이에요.
정책 하나로 조이스틱 명령에 따라 전진, 후진, 회전해요. 시뮬레이션에서 초속 0.14–0.17 m로 전진해요.
시뮬레이션 보행 중가만히 서 있는 데서 그치지 않고, 5 cm 높이에서 떨어지거나 밀려도 자세를 지켜요.
학습 중몸을 숙여 바닥의 양말을 부리로 집어 올려요. 시뮬레이션에서 부리가 바닥에 닿는 자세를 확인했어요.
개발 중넘어진 뒤 일어나려면 지금 서보보다 큰 토크와 관절 범위가 필요해요. 과정을 공개하며 연구하고 있어요.
연구 중나노에뮤는 말을 못 해요. 행동만 해요. 곁에 작은 AI 컴퓨터인 나노에뮤 베이스를 두면 동물처럼 자라기 시작해요. 이름을 자주 불러 주면 언젠가 그 이름에 반응해요.
구상 단계 · 사양, 가격, 출시일 미정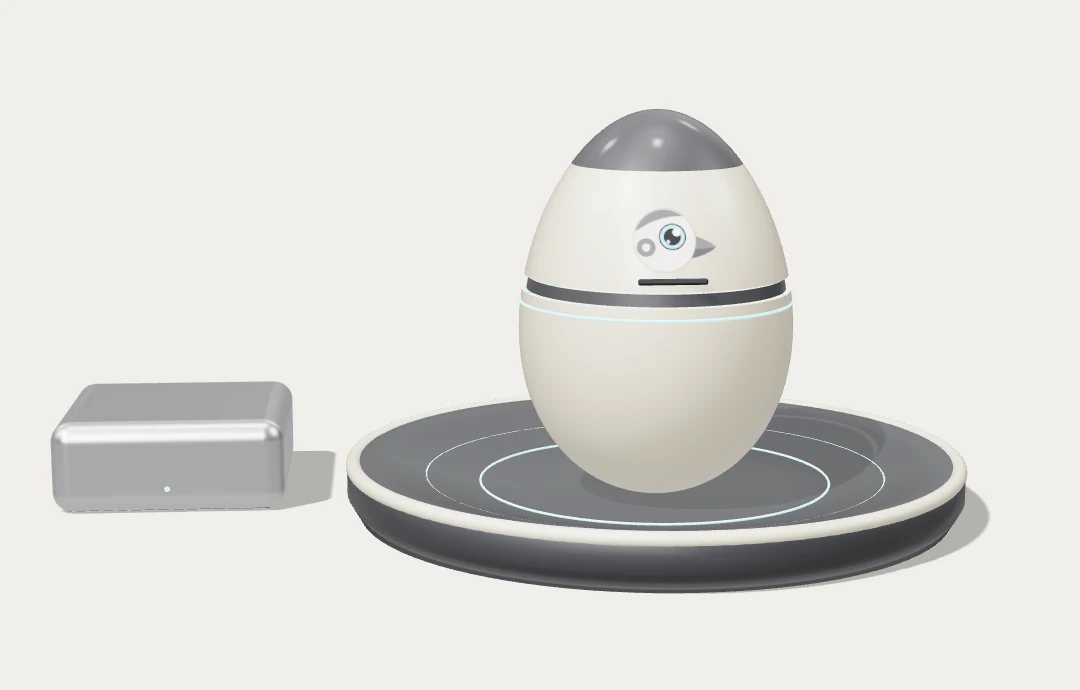
모든 부품은 시중 부품이거나 3D 프린팅 부품이에요. 키트를 사면 부품을 따로 구할 필요가 없고, 스토어에서 부품을 하나씩 사고 쉘은 직접 출력해도 돼요.
부품 원가의 약 69%가 서보예요. BOM을 공개하니 가격을 직접 확인하거나, 키트 없이 처음부터 만들어도 돼요.
지금 모든 부품을 소매로 사서 한 대를 만들면 이 정도 들어요. 키트 가격도 이에 가깝고, 설계 파일은 모두 무료예요.
RL 훈련소는 설치도 클라우드도 없이 내 CPU나 GPU로 보행·균형 정책을 학습해요. 로봇마다 훈련소를 만들고, 넘어지지 않고 서기나 명령 따라 걷기처럼 목표별로 훈련(정책)을 둬요.
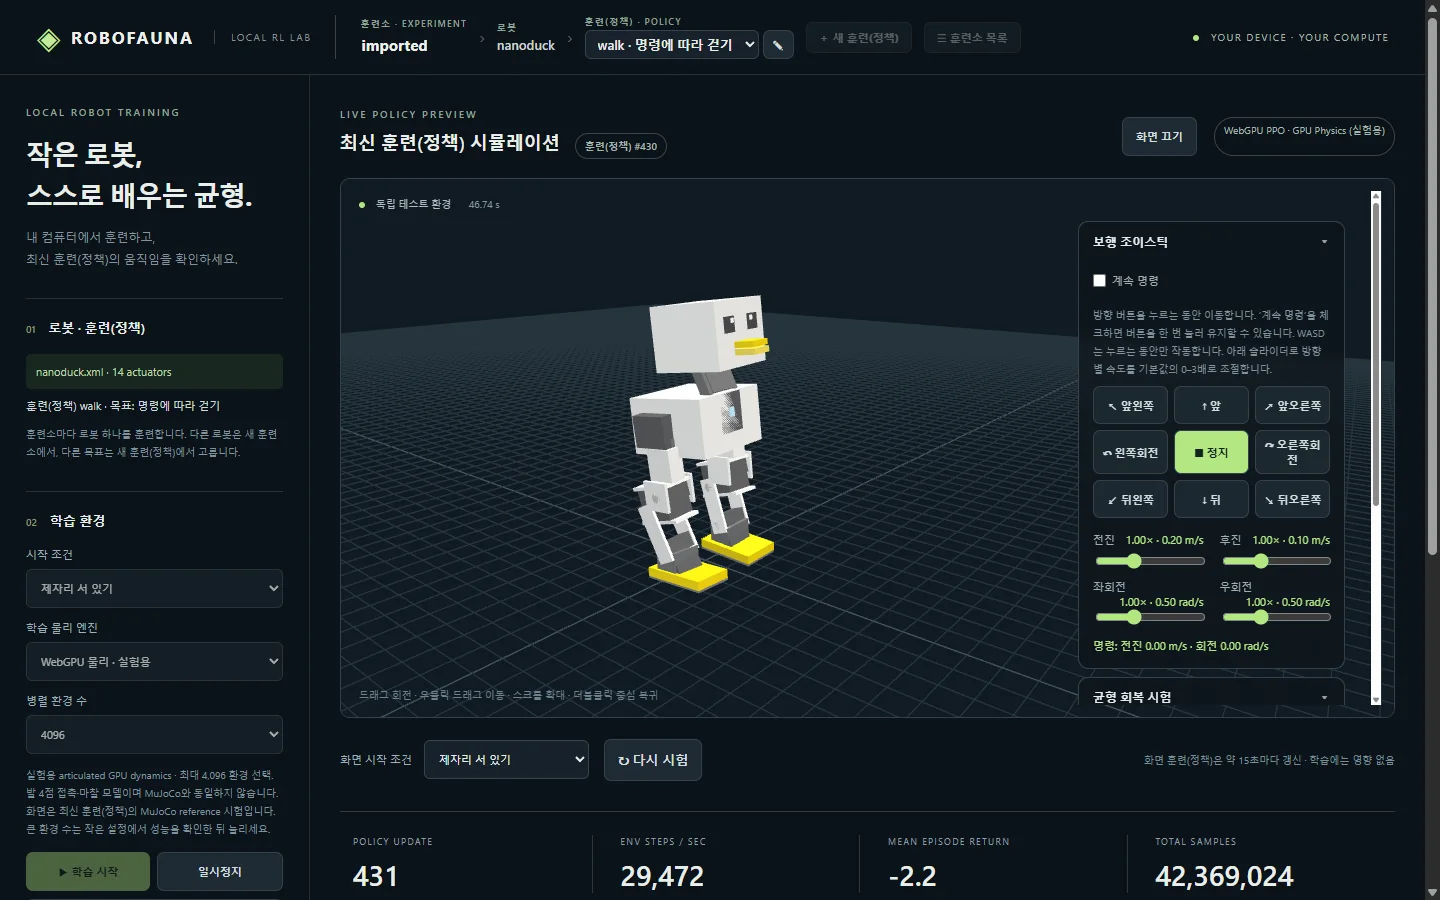
개발 버전 화면 · rl.robofauna.com
명령 따라 걷기는 성공해서 독립 MuJoCo 검사를 통과했어요. 다음은 앉기와 일어나기예요.
같은 정책을 실제 나노에뮤에서 돌려요.
로봇 개, 6족 거미, 휴머노이드까지 내 MuJoCo XML을 가져오고, 보상을 직접 고치거나 AI와 대화로 설계해요.
로봇과 정책을 올리고, 받고, 이어서 학습해요.
고정형 로봇팔의 목표 도달·추종 과제.
파우나 암 V1은 어깨에서 손끝까지 약 700 mm로, 키 175 cm 성인의 팔과 비슷해요. 팔을 끝까지 편 상태에서 4 kg를 버티고, 오픈 하드웨어이며 풀 키트는 1,806,000원이에요.
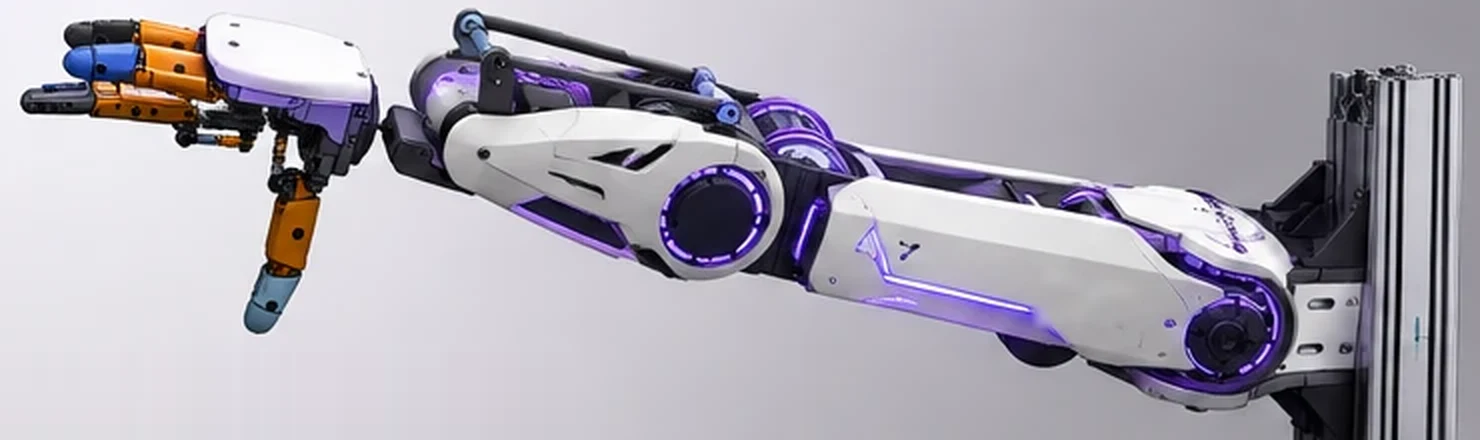 컨셉 렌더
모델, 학습 코드, 설계 기록, 그리고 결정마다의 이유까지. 포크하고, 출력하고, 개선해 주세요.
로봇마다 앞 로봇의 서보, 보드, 학습 도구를 다시 써요. 프로젝트가 하나 끝날 때마다 다음 로봇은 더 싸져요.
GPU 학습으로 시뮬레이션 보행에 성공했어요. 다음은 ESP32 펌웨어와 실물에서의 첫걸음이에요.
최종 쉘 CAD, 다리 PCB, BOM을 확정한 뒤 사전주문을 발송해요.
사람 크기 로봇팔 키트.
충전하는 동안 매일 조금씩 배우며 나노에뮤가 자기만의 버릇을 키우게 해 주는 작은 AI 컴퓨터.
내 로봇 모델을 가져오고, 말로 보상을 설계하고, 정책을 공유해요.
앞선 로봇들의 관절, 보드, 감속기가 하나로 모여요.
둘 중에 고를 수 있어요. 키트(419,000원)는 다리, 머리, 몸통을 직접 조립하고 서보 버스를 배선한 뒤 ESP32에 펌웨어를 올리는 DIY 제품이에요. 조립 가이드는 CAD와 함께 공개해요. 조립 완료(519,000원)는 조립, 서보 14개 캘리브레이션, 펌웨어 설치, 관절 점검까지 끝낸 상태로 보내 드려요.
나노에뮤의 움직임은 정해진 동작을 재생하는 게 아니에요. 물리 시뮬레이터에서 강화학습으로 정책을 학습한 뒤, 서보와 IMU가 달린 실제 몸에서 실행해요. 시뮬레이션과 실제 로봇의 차이를 메우는 Sim-to-Real이 프로젝트의 핵심이에요. 모든 것이 공개돼 있어서 직접 다시 학습시키고 고칠 수 있어요.
스토어에서 출력 쉘 세트를 사면 필요 없어요. 프린터가 있다면 PLA나 PETG(약 180 g)로 직접 출력하고 필요한 부품만 사면 돼요.
지금은 MuJoCo에서 학습한 PPO 정책으로 시뮬레이션에서 전진, 후진, 회전해요. 이 정책을 실제 로봇에서 돌리는 것(sim-to-real)이 지금 단계이고, 진행 상황은 공개할게요.
RL 훈련소는 브라우저에서 돌아가고 WebGPU로 가진 GPU를 그대로 써요. GPU가 좋을수록 병렬 로봇이 많아지고 학습이 빨라지지만, 클라우드나 설치는 필요 없어요.
CAD, 펌웨어, BOM, 학습 코드는 GitHub에 공개돼 있어요. 저장소별 라이선스는 키트 출고 전에 각 저장소에 명시할게요.
따로 판매할 예정인 추가 제품이에요. 나노에뮤 곁에 두는 작은 AI 컴퓨터로, 카메라와 마이크로 보고 들으면서 로봇이 충전하는 동안 매일 조금씩 배워요. 나노에뮤는 말 대신 행동하는 로봇이고, 이름에 반응하는 것 같은 자기만의 버릇이 생겨요. 모든 데이터는 베이스에만 있고 인터넷 없이도 써요. 보고 들은 것을 학습용 데이터로 변환하고 원본 영상과 음성은 바로 지우며, 학습이 끝나면 그 데이터도 지울 계획이에요. 걷기 같은 움직임 정책은 계속 나노에뮤의 ESP32가 실행해요. 아직 구상 단계라 내용이 바뀔 수 있어요.
최종 쉘 CAD와 다리 PCB가 확정되면 발송 시기를 알려드릴게요. 스토어에서 알림을 신청하면 가장 먼저 받아볼 수 있어요.